Mostrando entradas con la etiqueta motores. Mostrar todas las entradas

jueves, 5 de julio de 2012

Dimensionar.Cómo elegir los motores y Hélices para cuadricópter o multicóptero. Tutorial


Hay que tener en cuenta que hay tomar como un conjunto Motor + Hélice, ya que cada motor se comporta de manera diferente con diferentes tipos de hélices.


Para el dimensionamiento del conjunto se ha usado el programa “Drivecalculator 3.4” que es una herramienta para el análisis de motores Brushless para vehículos aéreos radiocontrol. Este programa contiene una base de datos actualizada con los motores, hélices, ESCs, baterías, estatores y engranajes de transmisión. Así podemos simular el comportamiento de los diferentes elementos.
Para el proceso de elección primero se ha elegido un catálogo de un distribuidor, en este caso Hobbyking un distribuidor de artículos de aeromodelismo y radio control bastante importante y conocido a nivel mundial con almacenes en Hong-Kong, China, Australia, Alemania y Estados Unidos.

De entre los motores disponibles por el distribuidor hemos comparado siete motores brushless de la marca Turnigy, entre un rango de precio alrededor de 20$ la unidad. Turnigy es una marca asociada a hobbyking, así conseguimos una alta relación calidad/precio. Estos motores son:


Modelo
Kv (rpm/V)
peso (g)
precio
Tower Pro 3015
1000
133
$          17.04
Turnigy 2217 16turn
1105
71
$          15.38
Turnigy 2217 20turn
860
71
$          14.04
Turnigy AerodriveXP SK 3548
900
171
$          24.85
Turnigy AerodriveXP SK 3530
1074
79
$          17.86
Turnigy 3632
1134
99
$          19.71
NTM prop drive Series 35-36A
851
112
$         18.83
      Los modelos de  hélices  utilizadas, son quizá las más económicas del mercado actual. Todas las hélices de bajo coste necesitan ser balanceadas, es decir, no son exactamente simétricas en masa y forma. Por lo que precisan de un proceso de calibración previo. Este proceso consiste en colocar la hélice en un eje e ir limando hasta que se quede en equilibrio.
Cómo utilizar el Programa DRIVE CALCULATOR
         Con la ayuda de este programa podemos conocer como se comportaría el conjunto de elementos batería + ESC + motor + caja de cambios + hélice.       El proceso de diseño consiste en fijar todos los elementos menos los motores. Acto seguido pulsar en (buscar motores) y saldrá una lista de los motores adecuados a esa configuración y de entre esta lista seleccionaremos los que aparecen en el catálogo del distribuidor.

viernes, 27 de mayo de 2011

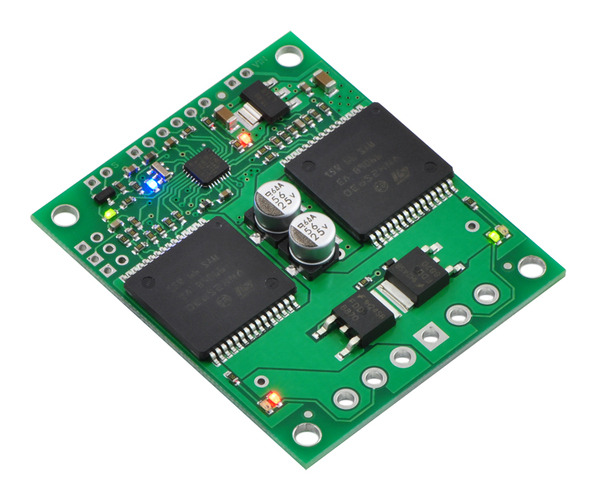
Puente H Qik 2s12v10 Dual Serial de POLOLU.Tutorial


D  } 

               Actualmente estoy usando este Puente H, que considero bastante potente y tras 2 años de uso para motores de potencia media (hasta 30A de pico y 13A en continuo) no ha saltado todavía. El precio son unos 85 dólares mas envío. Datasheet-user guide.
           Empecemos por unas breves pinceladas sobre lo que es un "puente en H", es la etapa intermedia entre el elemento de control o microprocesador y los motores. Es una etapa en la que a partir de las señales que manda el controlador se consigue la potencia necesaria para accionar los motores. Es capaz de interpretar la información que le llega desde el controlador para convertirlo en señales que llegan directamente a los bornes de los motores.

               Para que nos hagamos una idea, un microcontrolador es capaz de sacar unos 50mA y un motor de microrrobotica puede consumir desde 150mA hasta 2 o 5 amperios en pico. El circuito básico está formado por cuatro transistores, MOSFET o BJT. Aclarar que el nombre de puente H (H bridge) viene del dibujo del circuito original compuesta de 4 transistores MOSFET, en este caso.


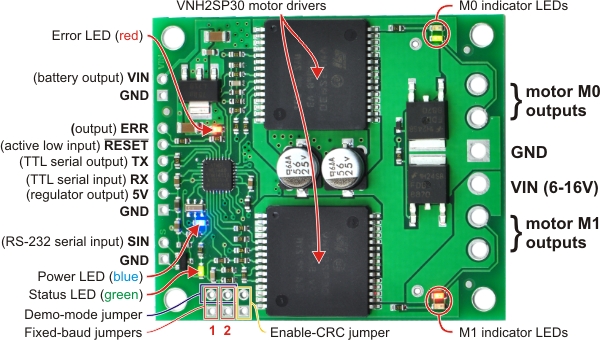
               El pololu Qik 2s12v10 Dual Serial Motor Controller tiene la particularidad de que se controla a través de un puerto Serial, cuando lo más habitual es mandar señales PWM. Lo cual permite un mejor control sobre algunos factores como el control de la aceleración, limitación de corriente, feedback de errores y datos... Con un único cable (y la interconexión entre las tierras) podemos controlar velocidad y dirección.


                 Aclarar que todos los pines cuadrados corresponden a la masa (GND) y que NO se puede alimentar los motores desde el lado de baja tensión (izquierda), donde pone "battery output".

                El conexionado necesario para los motores es:

        Como podemos ver en la imagen es recomendable conectar 3 condensadores cerámicos de 0.1 uF por motor, para desacoplar picos pequeños.

              El conexionado para fijar la velocidad  la conexión Serial es cortocircuitar los jumpers 1 y 2. de esta manera trabajaríamos a una velocidad de 9600 bps.  Si queremos usar el modo de auto-detección de la velocidad debemos "calibrar" mandando 0xAA (en hexadecimal). Para otras velocidades consultar la tabla en el user guide.


Para conectar la placa Arduino con el puente  conectamos el Tx (trasmisor) de Arduino al RX (receptor) del puente y viceversa. Desde el puente podemos recibir datos de configuración, de diagnostico de errores, intensidades, velocidades ... 


El protocolo básico que se usa en este tipo de puente lo encontramos en la siguiente imagen. Para enviar el código desde Arduino, como ya veremos más adelante, basta con escribir la siguiente línea de código.


Para más información consultar la user guide.

sábado, 5 de marzo de 2011

Construcción Robot Sumo II (chasis y parte mecánica)


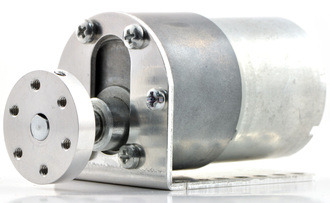
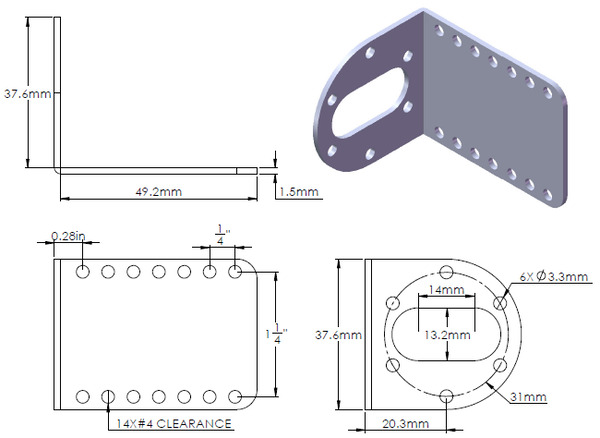
            En este pequeño tutorial veremos la parte mecánica, quizá la opción más difícil es elegir los motores adecuados. Los motores son 50:1 Metal Gearmotor 37DX54L. Dos de ellos llevan enconders para controlar las distancias en el avance. También es útil para saber si estamos patinando o no.


         El diseño del chasis empezó sobre una base de madera, cuadrada de 20x20 cm, para cumplir así la normativa de la  modalidad 3kg.


                Hemos recortado los huecos para las ruedas y taladrado los agujeros para los soportes de los motores.


       Marcamos donde van los soportes de los motores, los taladros y los CNY70.


Para la nueva versión del chasis hemos utilizado una mezcla de 2  maderas diferentes, pegadas entre sí, para dar mas dureza y flexibilidad. Las capas oscuras son madera DM de 3mm, y la de color más clara es madera de natural. La madera de la rigidez y dureza, mientras el DM es muy flexible y no se desmorona. El DM tiene un acabado plástico.


4 perforaciones para los CNY70 en las esquinas y dos suplementos o plantillas para los soportes de los motores para que  el suelo del robot esté más bajo. Están pegados con pegamento de contacto y luego taladrados.


Soporte blanco es para sujetar el puente H que controla los motores.

Soportes de los motores colocados y dos escuadras detrás para sujetar la batería de los motores.

parte inferior:


motores, ruedas, batería y puente montados.


          Aunque la idea es, en un futuro, fabricar la base de una lámina de metal, que controlando los espesores y densidades ... intentar ajustar el peso del robot para que llegue casi a 3 kg sin poner casi lastre. De esta manera a parte de ganar espacio y aumentar la compacidad y que  el centro de gravedad queda muy bajo.

El  chasis que recubre está hecho con una lámina muy fina de metal, 1mm , con un armazón de madera fina. La lámina de metal dobla y sujeta la madera, de manera que se le puede dar la forma que se desee. El conjunto está pegado con pegamento de contacto y, para que coja más rigidez, reforzado con escuadras y pegamento epoxi en los dobleces. 

El proceso de pegado: 


Vista frontal:


Lateral:


Ver también SUMO para más información.


miércoles, 16 de febrero de 2011

Puente H con relés

Puente a base de relés
La principal ventaja de los relés respecto a los transistores es que no se produce caída de tensión, independientemente de la potencia usada. Esto supone un pequeño ahorro para los sistemas alimentados por baterías,aprovechando toda la tensión de la batería, aunque no creo que sea factor determinante y casi despreciable. Por lo general admiten mayor potencia y no se calientan. Aunque los relés en general son más lentos, tienen desgaste mecánico, generan demasiado ruido electrónico y ocupan demasiado espacio.


 Un esquema sencillo sería:
      Los diodos se usan para "comerse" los picos de corriente en el momento de inversión de giro del motor, evitando la chispa debida la componente inductiva de la carga en el contacto durante la conmutación.

Si bien no afecta para nada a la corriente, es bueno que estén para alargarle la vida a los contactos, salvo que se trate de un motor chico y la chispa sea una miseria. Pero no hace falta que sean ultrarrápidos, diodo común basta.

Si la corriente es importante durante la inversión, se pueden activar los relés en secuencia:


Primero cambia uno solo --> motor en cortocircuito --> se frena rápido y después de un tiempo corto, donde más o menos estimas que estaría casi parado, activas el otro.  Así bajas la corriente de inversión a la mitad.


            La entrada "speed" controla la velocidad de los motores con una señal PWM. Para ahorrar espacio podemos usar un relé doble inversor.

            En aplicación a la robótica, no creo que sea útil utilizar relés, ya que los MOSFET en precio, potencia y tamaño.


aspecto puente dual

Un ejemplo de robot de sumo de 3kg que usa este tipo de puentes es el "sónico". Es bastante bueno y está construido en la universidad la Salle.


sonico